Gemini 4 Argon enseña a Apollo a jugar al cornhole viendo un vídeo: siete tiros seguidos dentro
Interesting Engineering
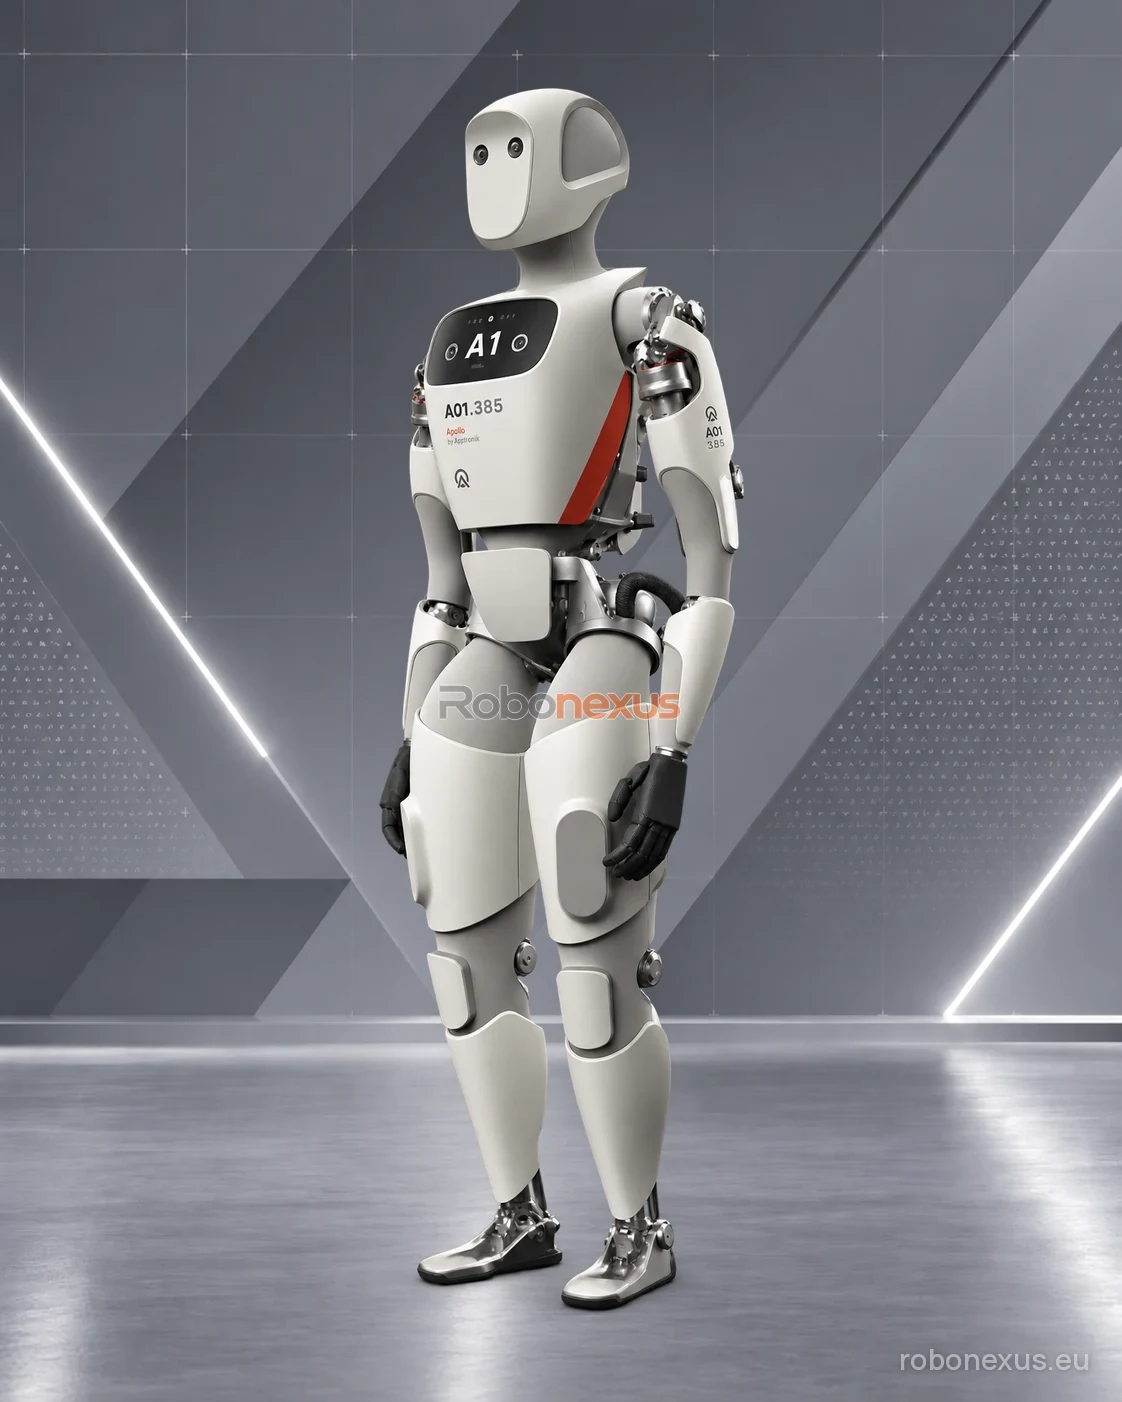
Google presentó el 13 de octubre Gemini 4 Argon, su nuevo modelo, y una de las demostraciones fue con un robot. En una prueba interna, Argon vio un vídeo de una persona jugando al cornhole (lanzar sacos a un tablero con un agujero), mapeó el entorno, calculó los movimientos de cuerpo completo y escribió él mismo el código de la simulación. Llevado al humanoide Apollo de Apptronik, el robot metió siete tiros seguidos en el agujero.
Google llama a este método «Video‑to‑Sim‑to‑Real»: del vídeo a la simulación y de la simulación al robot real. Según la compañía, comprime en unas horas un trabajo de modelado de simulación que antes llevaba semanas.
No fue a la primera. El vídeo de Google DeepMind muestra fallos iniciales y cómo el modelo corrigió el lanzamiento según dónde caían los sacos, con Apollo en un laboratorio y sujeto con cables de seguridad. Google no ha dicho cuántos intentos hubo en total: siete seguidos es una racha, no una tasa de acierto. Es una demostración interna, no un despliegue comercial.
Hubo más pruebas con robots. A partir de una sola foto de una mesa, Argon montó una simulación física y generó más de 4.500 episodios de entrenamiento; con esos datos, la tasa de éxito de un robot en el mundo real subió del 56 % al 75 % y el tiempo por tarea bajó de 35 a 24 segundos. También ayudó a Spot, de Boston Dynamics, a practicar en simulación cómo abrir una papelera de pedal antes de hacerlo con objetos reales.
Lo relevante para la industria es el atajo: si un modelo puede pasar de ver una tarea a tener un entorno de pruebas y un movimiento afinado en horas, enseñar habilidades nuevas a un humanoide deja de exigir semanas de programación y simulación a mano.
ApolloSpotApptronikBoston DynamicsLogísticaIndustriaHumanoideCuadrúpedo
Fuente: Interesting Engineering